GNSS-інерційна OEM плата APX-15 EI UAV для БПЛА
ОСНОВНІ ХАРАКТЕРИСТИКИ
- Перетворює ваш безпілотник на професійне картографічне рішення
- Блискавична геоприв'язка знімків для прискореного створення карт
- Зменшує кількість необхідних наземних контрольних точок, заощаджуючи час та гроші
- Послідовні, надійні, високоточні результати
- Збільшення площі зйомки за політ підвищення продуктивності
- Резервне навігаційне рішення для автопілота, що підвищує безпеку
GNSS-ІНЕРЦІЙНА СИСТЕМА ПОЗИЦІОНУВАННЯ З ДВОМА IMU ДАТЧИКАМИ
Trimble APX-20 UAV - це GNSS-інерційне OEM рішення, розроблене для зниження собівартості та підвищення ефективності картографування, що виконується за допомогою малих безпілотних літальних апаратів (БПЛА). Trimble APX-20 UAV, що складається з мініатюрних, енергоекономних GNSS та інерційного апаратних компонентів, та програмного забезпечення POSPac UAV для постобробки диференціальних GNSS-інерціальних даних, усуває необхідність використання для аерофотозйомки великої кількості Наземних Опорних Точок, і знижує величину площі перекриття сусідніх знімків, необхідної для їхньої взаємної прив'язки.
Інноваційний APX-15 EI UAV оснащений високоточним GNSS приймачем геодезичного рівня та двома інерційними вимірювальними пристроями ідентичної продуктивності; одне - вбудоване в GNSS-інерційну плату, а друге - використовуване, як зовнішнє, кероване дистанційно. За допомогою цієї функції APX-15 EI може обчислювати два набори даних орієнтації для прямої геоприв'язки сусідніх знімків, або забезпечити автоматичну підтримку для стабілізуючої гіроскопічної платформи, не потребуючи зовнішнього інтерфейсу.
НАЙВИЩА ТОЧНІСТЬ У МІНІАТЮРНОМУ ОБ'ЄМІ
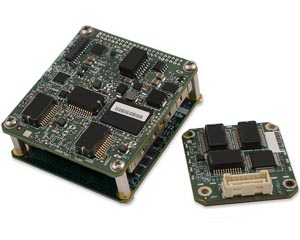
GNSS-інерційна платформа важить всього 90 грамів і має розміри 60×67×34 мм, а плата зовнішньої інерційної системи важить лише 15 грамів та має розміри 43×47×12 мм. Комплект плат APX-EI UAV може бути легко встановлений на будь-які типи БПЛА та гіростабілізованих платформ. APX-15-EI UAV обчислює навігаційне рішення в режимі реального часу з частотою 100 Гц з використанням вбудованого IMU, одночасно реєструючи необроблені дані IMU як з внутрішнього, так і зовнішнього IMU з частотою 200 Гц для подальшої обробки в POSPac UAV.
Високоточні рішення позиціонування та орієнтації, отримані в результаті постобробки, використовуються для прямої геоприв'язки камер, LIDAR-у та інших датчиків.
КЛЮЧОВІ ВЛАСТИВОСТІ
- Високопродуктивне рішення Прямої Геоприв'язки для підвищення ефективності та точності аерофотозйомки з малих безпілотних літальних апаратів.
- Зменшує кількість необхідних наземних контрольних точок
- Зменшує необхідну площу взаємного перекриття знімків
- Високоточна прив'язка знімків камери/хмар точок LIDARа
- Інтегрований робочий процес із гіростабілізованою платформою
- Компактний OEM модуль, що поєднує мультичастотний GNSS приймач геодезичного рівня і зовнішню інерційну систему
- Технологія компенсації Applanix IN-FusionTM GNSS-Inertial та SmartCal для неперевершеної точності позиціонування та орієнтації
- Програмне забезпечення POSPac UAV для диференціальної обробки GNSS та інерційних даних, для геоприв'язки з найвищою точністю
- Позиціонування в реальному часі для високоточної посадки та картографічних додатків у реальному часі
- Підтримує всі загальні формати корекції RTK, такі як CMR, CMR+, RTCM